近日,机械工程学院微纳制造与医工交叉团队在国际顶级期刊Advanced Functional Materials(中科院一区Top,IF=19.9)发表题为“Intelligent Structures and Their Physical Foundations of Intelligence in Magnetic Miniature Robots”的综述文章。青年教师魏坦勇为第一作者,团队PI廖广兰教授、聂磊教授给予重要指导,我校为第一完成单位,通讯作者为南方科技大学胡程志研究员。
基于磁场操控的微型机器人技术,可无衰减地穿透深厚度人体组织且具有很高的操控精度,在生物医学工程中展现出重要的应用潜力,被誉为未来实现疾病治疗的十大机器人技术之一。作为近二十年新兴发展的研究领域,国内外研究学者在磁控微型机器人领域做出了大量的研究工作,展现微型机器人在面向不同疾病治疗场景下的巨大应用潜力和价值。研究和揭示这些不同磁控微型机器人背后的原理和功能机制,对于提升微型机器人功能化和智能化具有重要的研究意义。
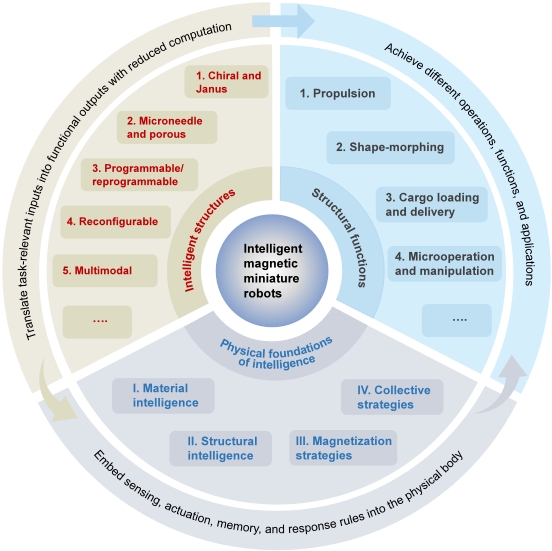
该综述以磁性微型机器人中的智能结构为切入点,通过罗列大量代表性的智能结构设计,进一步分析和揭示这些智能结构背后的物理机制,进而归纳和总结形成一般普遍性的微型机器人物理智能。研究发现微型机器人的物理智能,主要集中体现在四方面:智能材料、智能结构、磁化策略和群控策略。其中,材料智能主要分为刺激响应、具有特定物化性能和人工改造三大类;结构智能主要分为外形构型设计、多模态策略和模块集成策略,构型设计可进一步细化为仿生设计、分层设计、特殊微结构设计和超材料设计等;磁化策略可通过在空间编码或重编码磁畴方向而赋予微型机器人空间各向异性响应;群控策略通过操控群体数量的微型机器人而赋予集群性能。这些物理智能在不同层级上独立或协同地决定磁性微型机器人的功能实现和执行。论文最后对当前二维和三维磁性微型机器人制造方法进行介绍和对比,并展望了未来磁性微型机器人技术发展的趋势和瓶颈。综上,该综述系统研究和总结了当前磁性微型机器人的物理智能和设计策略,对于指导下一代智能、多功能和可转化应用的磁性微型机器人技术具有重要的启示意义。
该研究工作得到了国家自然科学基金、湖北省教育厅科研项目、中国博士后面上项目、湖北工业大学校级科研启动基金、深圳市科创委和广东省基础研究项目的支持。
原文链接:https://advanced.onlinelibrary.wiley.com/doi/10.1002/adfm.79654